产品展示
PRODUCTS
产品描述
在现代工业与科技迅猛发展的进程中,高速大惯量旋转机械广泛应用于航空航天、高端装备制造、能源电力等众多关键领域。在这些旋转机械里,轴承作为核心部件,其性能优劣直接关乎设备的整体运行质量与稳定性。传统机械轴承在高速运转时,因存在机械接触,不可避免地会产生摩擦与磨损,这不仅降低了系统效率,还增加了能耗,限制了设备的转速与精度提升,严重时甚至会引发故障,导致高昂的维修成本与生产停滞。
随着科技发展对设备性能要求的不断攀升,研发新型高性能轴承迫在眉睫。磁悬浮轴承应运而生,它利用电磁力将转子无接触地悬浮起来,彻底消除了机械接触带来的摩擦与磨损问题。凭借高精度、高转速、低能耗、长寿命等显著优势,磁悬浮轴承在诸多前沿领域展现出巨大的应用潜力,成为推动现代高端装备技术革新的关键因素。 然而,磁悬浮轴承系统是一个高度复杂的机电一体化系统,涉及电磁学、控制理论、机械设计等多学科知识。其性能受电磁参数、控制算法、机械结构等多种因素的综合影响,且各因素之间相互耦合,关系错综复杂。为了深入探究磁悬浮轴承的运行机理,优化系统性能,确保其在实际应用中的可靠性与稳定性,一套先进且完善的磁悬浮轴承试验系统就显得尤为重要。对此,南京研旭电气科技有限公司在多年动模平台经验的基础上,结合电磁轴承磁悬浮飞轮系统合作方,构建基于快速原型控制的五自由度磁悬浮轴承试验系统。通过此平台,研究人员可以快速掌握电磁轴承五自由度控制特性,验证相关控制算法,可以缩短研究和开发周期、节省研究经费,可以展开全面深入的研究,具有重要的现实意义。
基于快速原型控制的五自由度磁悬浮轴承实验系统主要由磁轴承测试台架、功率驱动器、快速原型控制器、基于模型开发快速原型监控系统、开放式功率硬件开发系统组成,高精度可编程直流电源组成,其系统拓扑如下图所示。
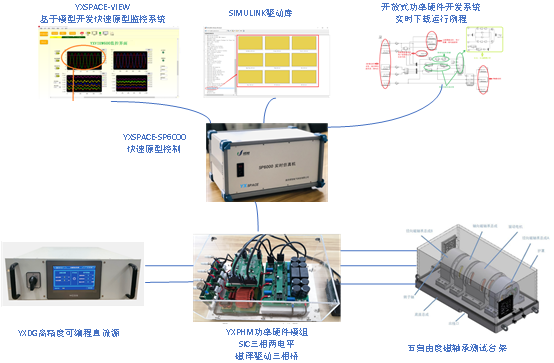
图1 基于快速原型控制的5自由度磁悬浮轴承实验系统
系统特点
基于快速原型控制的五自由度磁悬浮轴承实验系统采用5自由度磁悬浮试验台,基于SIC的开放式功率硬件与快速原型控制控制器构成,使得系统能够更快更高效的进行算法验证与迭代。
1、5自由度磁悬浮轴承系统,磁轴承和驱动电机在非工作状态下,转子轴两端靠重力分别停靠在径向磁轴承组件 A 和径向磁轴承组件 B 中的保护轴承上。当系统启动后,首先会启动磁轴承工作,磁轴承转子轴会悬浮在磁轴承中心,磁轴承转子轴同磁轴承组件脱离接触。当系统显示悬浮正常时,开启驱动电机的控制器,转子轴可在驱动电机的带动下进行高速旋转。
2、基于SIC的开放式功率硬件,系统采用SIC功率器件,可以有较高的开关频率,功率硬件可以输出较高的交流频率,可以适应更高转速的控制。
3、采用YXSPACE-SP6000快速原型控制器控制,从SIMULINK模型到控制器执行代码一键生成,可以快速验证与迭代控制算法。
4、提供系统控制的开源例程,用户在例程基础上可以更高效的理解系统以及进行算法迭代创新设计。
系统典型配置清单
表1 系统典型配置清单
| 序号 | 产品名称 | 备注 |
| 1 | 磁轴承测试台架 | 1、驱动电机功率:600W 2、最高工作转速:12000rpm 3、转速调节范围: 0-12000rpm 4、输入电压:380 VAC 5、最大运行电流: 7A 6、磁轴承最大承载力(单个径向):250N 7、位移传感器精度:1um 8、系统包含2个径向磁轴承、1个轴向磁轴承,及其保护轴承,转轴,亚克力护罩与底座,含电涡流位移传感器2套等 9、平台重量:72kg |
| 2 | 功率驱动器 | 1、驱动部分采用SIC 2、电机驱动采用三相两电平 3、磁轴承采用6路三相桥 4路径向,2路轴向; 4.在硬件上采用分体化设计,控制板、采集板、功率板、电容板等模块化,外壳采用透明的亚克力板材,美观实用,用户可以方便观察内部的硬件结构。同时顶盖可以打开,方便进行相关信号的测量。 ★5.开放设计:开放给用户硬件原理图、硬件设计说明以及软件模块底层驱动,开放控制板的debug接口,客户可以烧写自己的程序。 6.安全稳定:设计了健全的保护机制,软件方面有过压保护、欠压保护、过流速断保护、IGBT过热保护、通讯保护等;硬件方面有短路保护、IGBT过流保护等。 7.人机交互:具备7寸触控屏,可以查询模块的状态信息,电压电流数据和波形,模式切换。 ★8。具备独立的DSP控制板,可以独立运行,同时可外接快速原型控制器,方便与YXspace控制器及其他通用控制器或者数字实时仿真器对接,提供相应的数字转接板。 |
| 3 | YXSPACE-SP6000 | 1、支持Simulink代码自动生成和基于模型的程序设计;算法的Simulink模型可直接仿真下载到快速原型控制器的过程,能方便地使用Matlab/Simulink进行控制算法设计并在线实时仿真的功能,无需了解软硬件实现及编程过程,就能进行控制设计和调试。 ★2、控制器需采用双DSP+FPGA双核结构,采用TI公司的C6000系列DSP作为核心控制器,多个FPGA作为辅助控制器,运算能力可达3648MIPS,浮点运算。 3、具备自主编写的驱动库,可以直接导入到Simulink库中,用户可以直接在Matlab软件中拖动相应的硬件元件库,将模型中的数据直接与硬件对接,无需再花费时间去查询硬件映射。多种库文件,可适用于各种工程调试需求。 4、用户可以随意拖拽即可完成与硬件的连接,同时,配套了组态式的上位机,可以查看模型中任何的中间变量,可随时观测各种关键变量,从而做出相应参数上的更改。 5、需采用总线扩展方式,采用插卡方式,各个子板卡可进行扩展,不接受单板卡方式。采用插卡式结构,用户根据实际功能需求,可以灵活配置板卡种类,基本配置是CPU板卡、模拟采集ADC板卡、模拟输出DAC板卡、数字输出DO板卡、数组输入DI板卡、脉宽调制PWM板卡、正交编码QEP板卡 |
| 4 | 基于模型开发快速原型监控系统 | ★1、将Simulink模型与快速原型控制器硬件结合在一起,下载到控制器中执行,控制器运行过程中,此软件可以将Simulink模型中想要查看的各类控制量直观显示,也可以随时修改各类控制参数,让控制器实时响应,从而实现了真正的在线仿真。 ★5、系统需具备以下配置功能: |
| 5 | 开放式功率硬件开发系统 | ★1、基于simulink的永磁同步电机的控制的模型例程 ★2、磁悬浮轴承控制 ★3、系统调试,含系统上位机 |
| 6 | 高精度可编程直流电源 | 1、输入电压:380V(AC) 2、输入电流: 10A(AC) 3、功率因数:0.97 4、频率范围:45Hz-65Hz ★5、输出电压:50-800V(直流) 6、电流范围:0-10A 7、功率范围:0-5kW ★8、电压精度:±0.5% F.S. ★9、电流精度:±1% F.S. 10、电压测量分辨率:0.1V 11、电流测量分辨率:0.1A 12、功率测量分辨率:0.001kW ★13、可编程响应时间满载20ms,空载10ms 14、含上位机配置软件 ★15、本地7寸彩色触控屏(800 x 480分辨率) 16、通信接口:RS485 17、冷却方式:强制风冷 18、风扇控制方式:温控调速 ★19、保护:OCP,OVP,OPP,OTP |
主要设备参考说明
磁轴承测试台架
磁悬浮测试台架主要由驱动电机、径向磁轴承总成 A、轴向磁轴承总成、径向磁轴承总
成 B、底座总成、转子轴、护罩等主要部件组成,旋转部件为转子轴,由驱动电机直接驱动旋转,其他部件为静止件。两套位移传感器组件分别置于径向磁轴承总成 A 和径向磁轴承总成 B 中.参考图如图所示
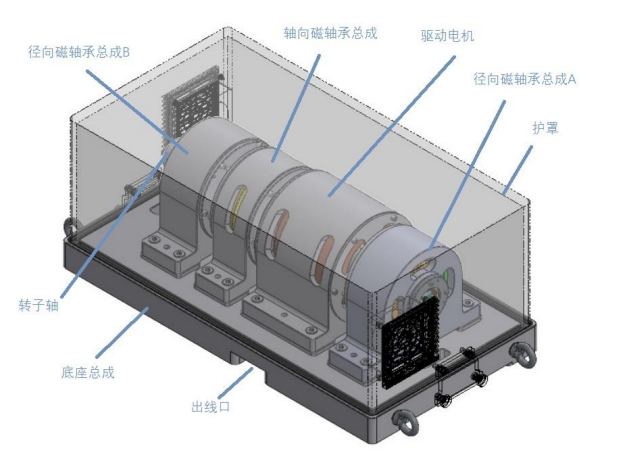
台架的基本工作原理:磁轴承和驱动电机在非工作状态下,转子轴两端靠重力分别停靠在径向磁轴承组件 A 和径向磁轴承组件 B 中的保护轴承上。当系统启动后,首先会启动磁轴承工作,磁轴承转子轴会悬浮在磁轴承中心,磁轴承转子轴同磁轴承组件脱离接触。当系统显示悬浮正常时,开启驱动电机的控制器,转子轴可在驱动电机的带动下进行高速旋转。
系统主要参数如下:
1、驱动电机功率:600W
2、最高工作转速:12000rpm
3、转速调节范围: 0-12000rpm
4、输入电压:380 VAC
5、最大运行电流: 7A
6、磁轴承最大承载力(单个径向):250N
7、位移传感器精度:1um
8、系统包含2个径向磁轴承、1个轴向磁轴承,及其保护轴承,转轴,亚克力护罩与底座,含电涡流位移传感器2套等
9、平台重量:72kg
功率驱动器
基于快速原型控制的五自由度磁悬浮轴承实验系统的功率驱动部分包含了电机驱动与磁轴承驱动,功率硬件皆采用SIC,可以有较高的开关频率,能够适应更高转速控制,采用模块化设计,内部的模块比较容易替换,可以进行一些模块替换后的比对研究。
电机驱动部分采用SIC,三相两电平,YXPHM-TP205b采用基于模型设计的理念,脱胎于研旭成熟产品光伏并网逆变器与风机变流器等成熟产品,又结合了研旭多年的模块化组件与开放式平台研发经验,对该拓扑结构与驱动电路、传感器电路、信号处理电路进一步集成。三相桥式全控型变流器在新能源变流器、电机控制、电能质量控制等应用中都非常广泛,其主要由SIC、二极管、驱动电路、CPU信号处理单元、继电器、熔断器、传感器、散热器、电容等组成。其拓扑结构如图所示
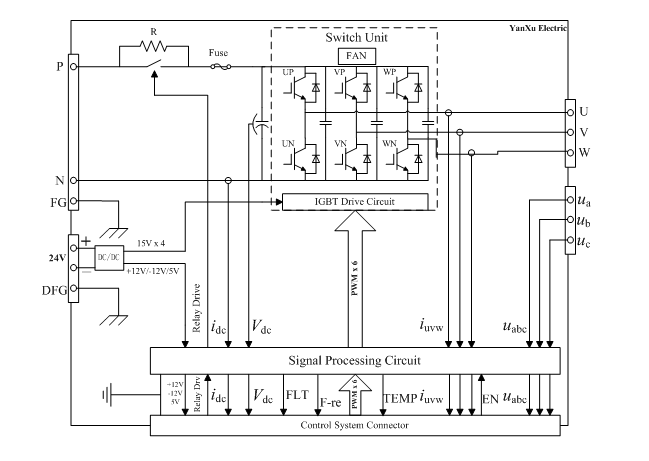
主控CPU采用目前流行的DSP,型号为TI公司的TMS320F28335,其32位浮点处理能力,非常适用于变流器控制场合。通过传感器分别采集三相交流电流、三相交流电压、直流侧电压、电流以及温度等信息送给DSP,然后DSP经过特定的算法,输出PWM调制波控制开关器件,从而可以实现直流变交流或者交流变直流能量双向流动。除此之外,信号处理电路还预留的外部控制器接口,方便对接RCP控制器,如DSPACE、RT-LAB、SPEEDGOAT、PLEX、YXSPACE等。
YXPHM-TP210b-III主要参数表
YXPHM-TP210b-III(Sic碳化硅) | ||
| 序号 | 参数 | 参数值 |
| 1 | 额定功率 | 10kW |
| 2 | 直流电压 | ≤800Vdc |
| 3 | 直流电流 | ≤17A |
| 4 | 交流电压 | ≤450Vac |
| 5 | 交流电流 | ≤16A |
| 6 | 开关频率 | ≤100kHz |
| 7 | 桥臂电抗 | 2mH |
| 8 | 效率 | ≤96% |
| 9 | 死区 | 200ns |
| 10 | 工作环境温度 | -5℃至45℃ |
| 11 | 电流传感器范围 | 直流电流≤25A 交流电流≤100A |
下图为用亚克力材料封装。尺寸为:428*312*240mm(长宽高),可以平放在桌子上面,故称作桌面型功率模块。

YXPHM-TP210b-I实物图
功率模块硬件板卡方面主要由主控单元、采集调理单元、功率单元(包含功率模块、散热、变压器、滤波等)、接口单元和人机界面等组成.
YXSPACE-SP6000
研旭公司推出的YXSPACE产品系列,能够将用户设计的图形化的高级语言编写的控制算法(Simulink)转换成DIDO、AIAO量,完成实际硬件控制。同时通过YX-VIEW6000监控组态软件,对控制器进行实时监控,从而完成模型的调试与验证。其基本控制框图如下所示:
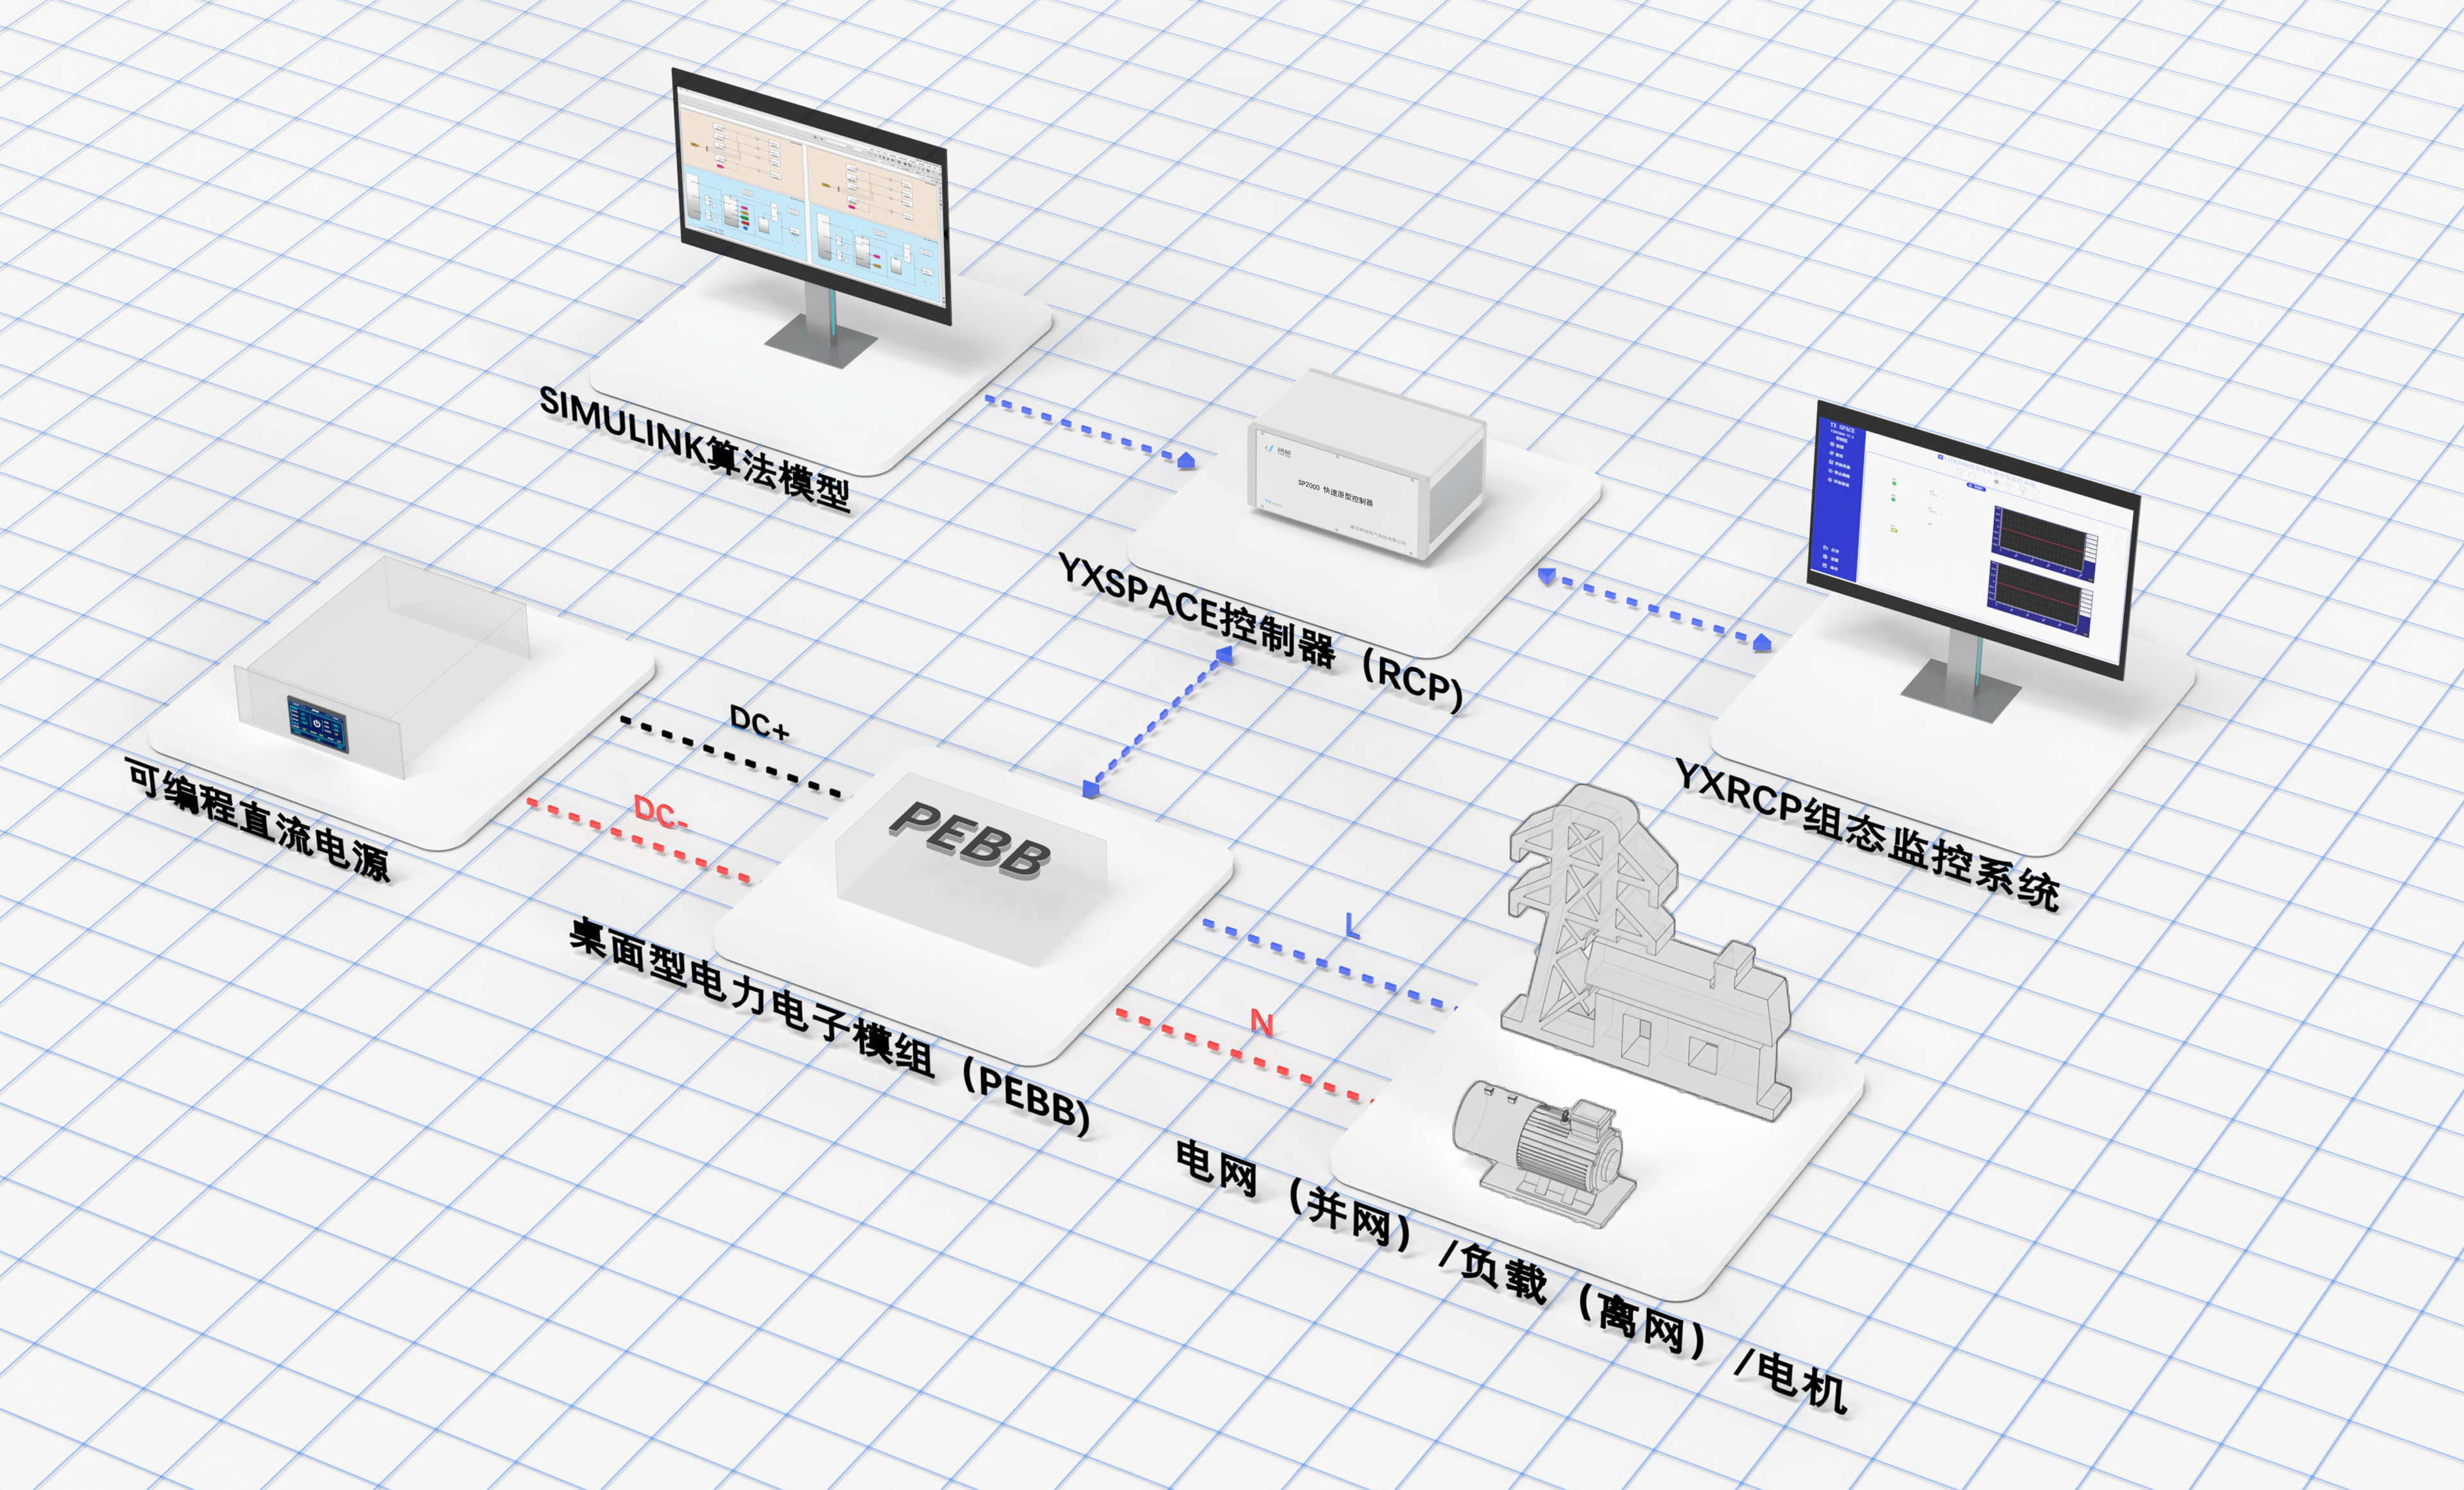
快速原型开发流程示意
控制算法模型一般采用Matlab中的Simulink工具搭建,将模型中的接口与硬件驱动接口绑定后,通过编译工具产生可执行文件,下载至SP6000快速原型控制器中运行。对被控对象进行实际控制。
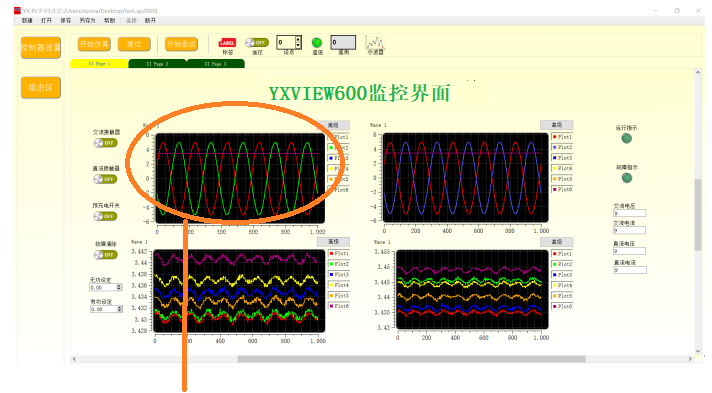
研旭SP6000快速原型控制器配套软件YXSPACE-VIEW6000(以下简称VIEW6000)主要用于配置快速原型控制器外设的工作模式,同时可以实时监测控制过程中的各类运行量,包括采集量、中间控制变量等。另外此软件集成了保护机制,用户只需要设置硬件运行中的极限值,快速原型控制器就会按照此极限值进行实时判断,一旦超过,快速原型控制器会自动停止运行,以达到保护后极功率电路的目的。
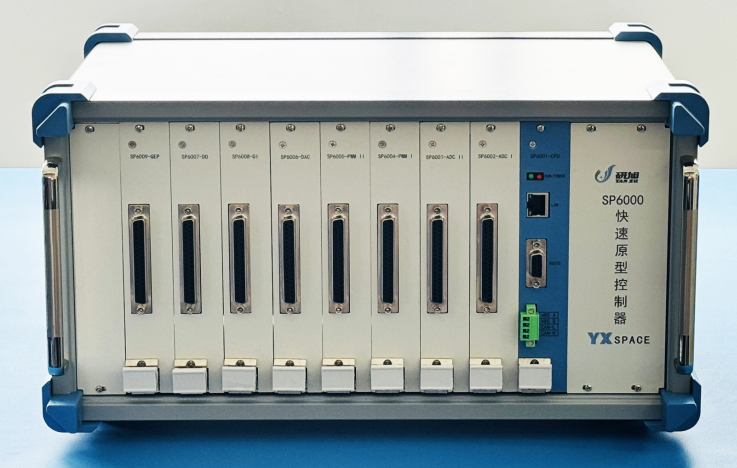
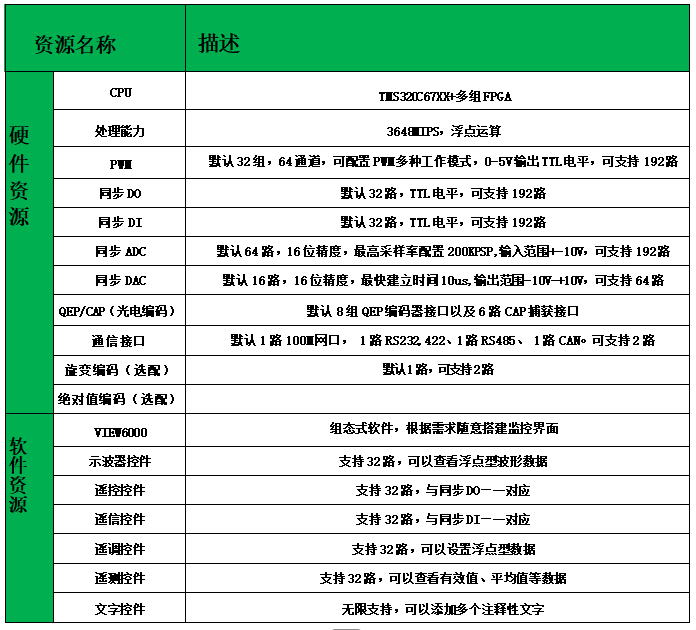
研旭SP6000快速原型控制器,采用插卡式结构,基本配置包含CPU板卡、2块模拟采集ADC板卡、模拟输出DAC板卡、数字输出DO板卡、数组输入DI板卡、两块脉宽调制PWM板卡、正交编码QEP/捕获CAP板卡。其板卡配置安装图如下:
| YXSPACE-SP6000背面图 | YXSPACE-SP6000资源描述 |
 |  |
YXSPACE独特优点
◆ 采用高端DSP芯片作为主运算核心,仿真速度更快,资源更丰富,其仿真结果针对实际研究更具有参考性;
◆ 在Matlab中设计的控制算法自动生成代码,自动加载到实时目标机中运行,避免了繁琐的编程和调试工作;
◆ 使用门槛低,会Matlab仿真即可完成实验测试工作,所有测试工作只需一人即可完成
◆ 保护机制齐全,此部分不需要用户实际搭建保护模型,只需配置控制量的极限值即可实现实时保护,让用户不用为安全保护费心,更多的关注于核心控制算法;
◆ 模型与硬件接口链接简单,只需记住端口编号即可,更不用配置硬件各类细节,免去一切不必要的麻烦;
◆ 性价比高,在同等功能的前提下,YXSPACE成本更低。
◆ 具备自主编写的驱动库,可以直接导入到Simulink库中,用户可以直接在Matlab软件中拖动相应的硬件元件库,将模型中的数据直接与硬件对接,无需再花费时间去查询硬件映射。多种库文件,可适用于各种工程调试需求。
◆ 用户可以随意拖拽即可完成与硬件的连接,同时,配套了组态式的上位机,可以查看模型中任何的中间变量,可随时观测各种关键变量,从而做出相应参数上的更改。
基于模型开发快速原型监控系统
研旭公司专门为SP6000研发了一套上位机监控软件VIEW6000软件,采用组态式交互界面,方便用户灵活、方便的查看快速原型控制器的工作信息。
VIEW6000软件中包含控制器设置以及组态区。其中控制器设置界面共有4类控制器设置,包括仿真步长设置,DO控制源设置,QEP/CAP模式设置,PWM模块设置。
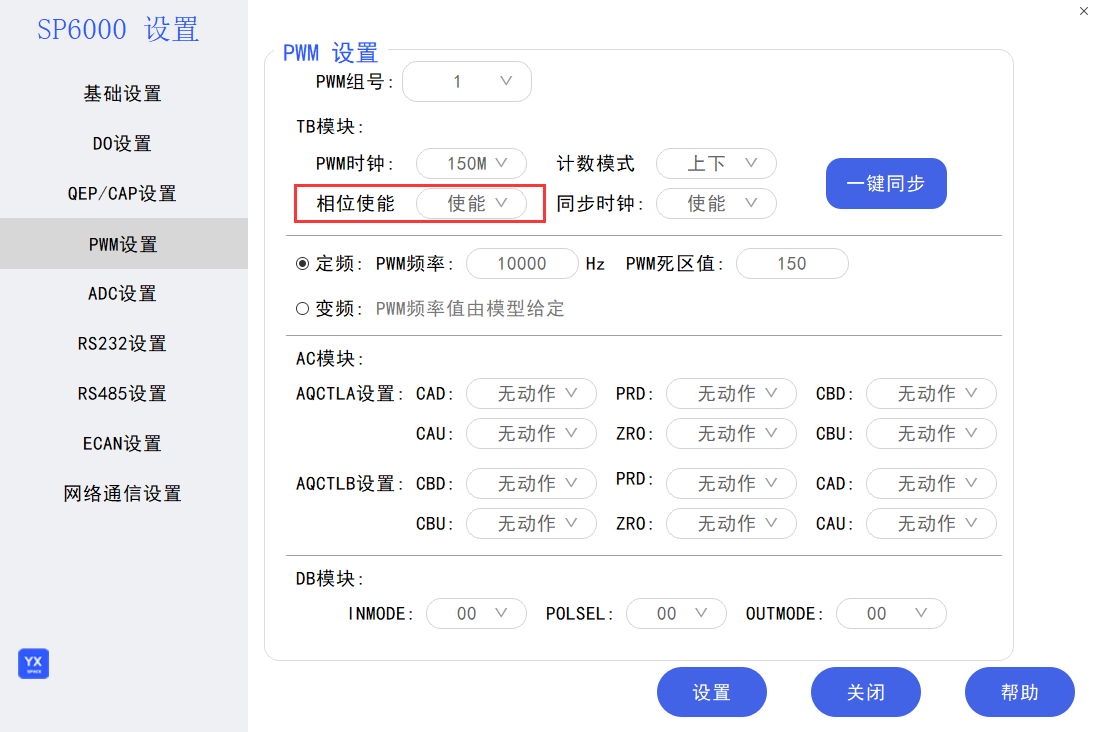
图 VIEW6000配置界面
组态区主要包括功能按钮、组态控件、工作区等。
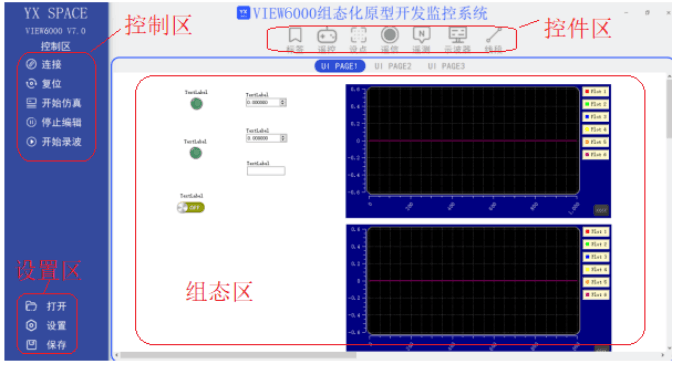
图 VIEW6000组态界面
在实际应用中,很多用户会提及,模型转换的文件是否透明?是否可以查看最终的源代码?答案是肯定的,用户可以查看、编辑转换后源代码,换句话说simulink内部自带的算法模块,可以透明的转换成源代码呈现在用户面前。
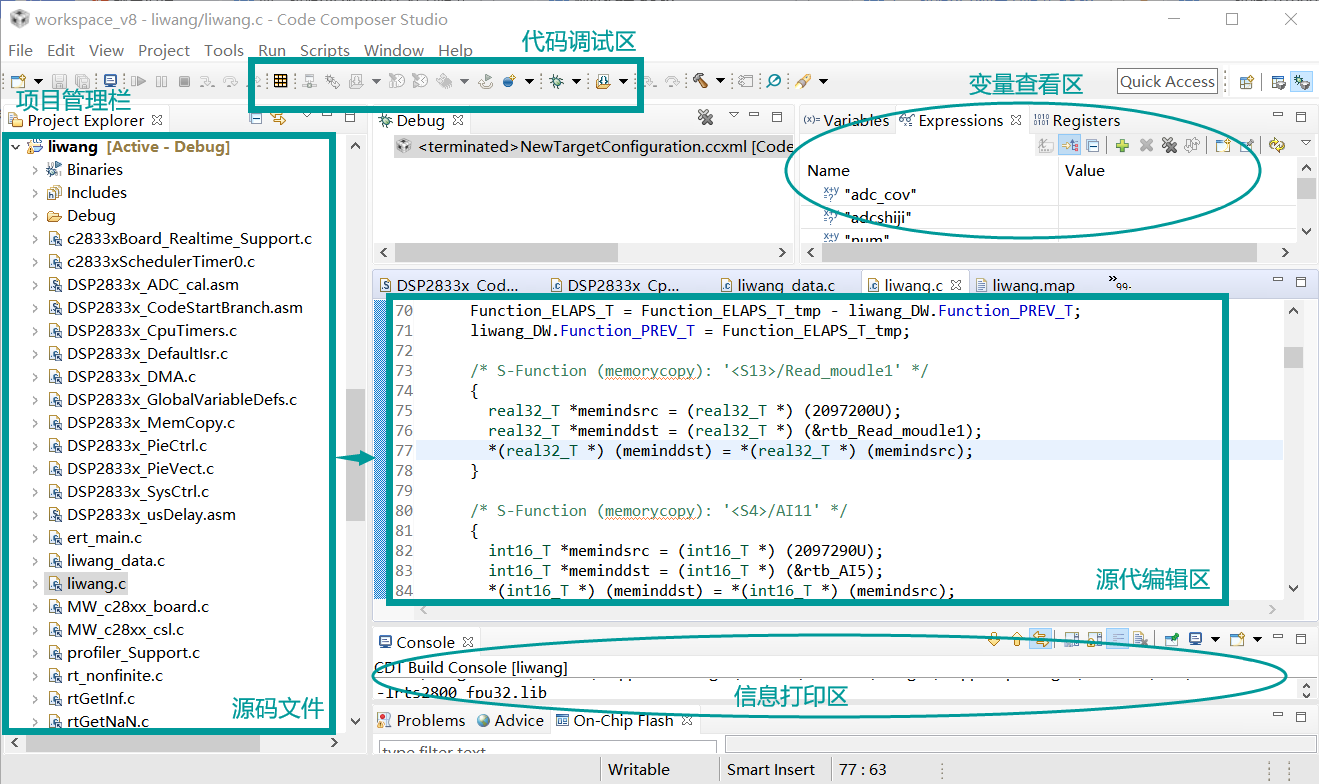
图 生成代码查看
开放式功率硬件开发系统
当前,YXSPACE系列快速原型控制器备受大家关注,由于其支持模型下载功能,非常快捷、方便的验证控制算法。因此为了提高功率模块的使用场合,特将功率模块的模拟采集部分以及数字控制部分通过DB25接口外扩出来,直接与RCP控制器对接,便于RCP直接控制。
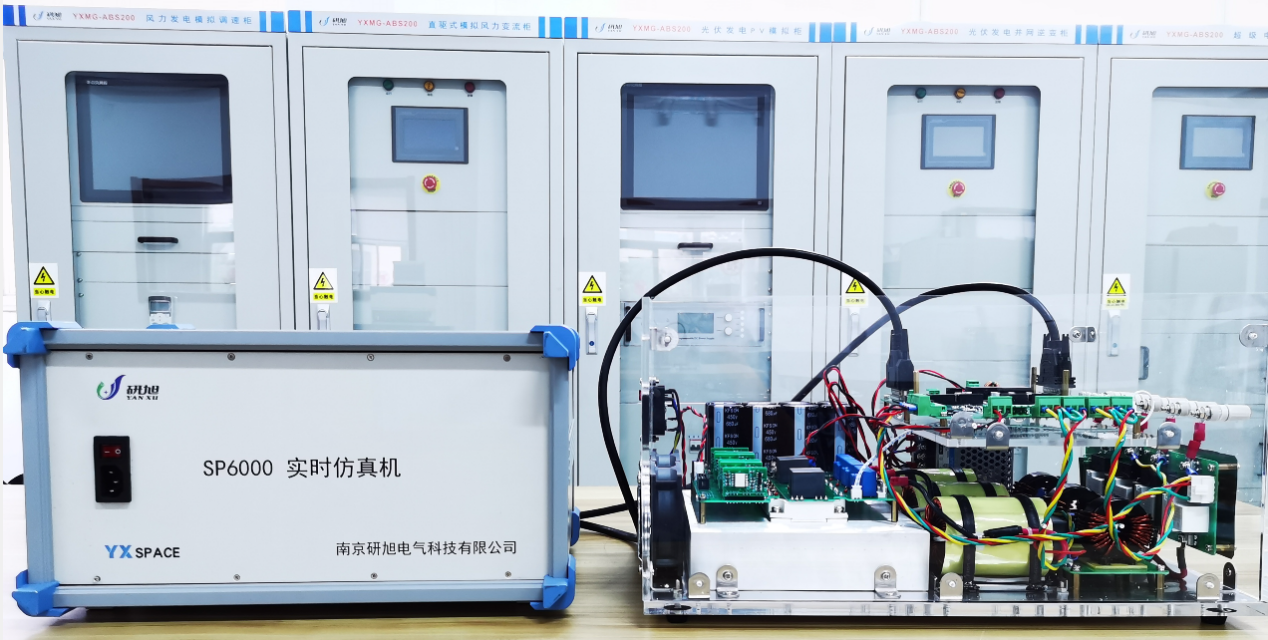
图 YXPHM-TP210b与SP6000仿真机实物图
研旭研发的YXPHM系列产品最大的特点就是开放性,目的是全面支撑用户二次开发。所能提供的资料为:
所有硬件图纸,包含原理图和PCB图(PDF格式);
内部布线图;
DSP运行源代码,包含但不限于程序主框架、硬件驱动功能、硬件配置功能、通讯功能、保护功能、编码器功能、采样功能、滤波函数、控制算法等(选配);
设备操作说明书;
硬件开发设计说明;
软件开发设计说明(需选配软件资源开放);
用户获取以上资料后,可以从硬件、软件两个方面进行深度研究,硬件方面可以了解这类变流器的设计思路,以及一些特定成熟的电路。软件方面不仅可以从编程技巧等基础方面获取经验,而且更可以从探究、验证自己的控制算法等理论方面获得成果。
例程示意:
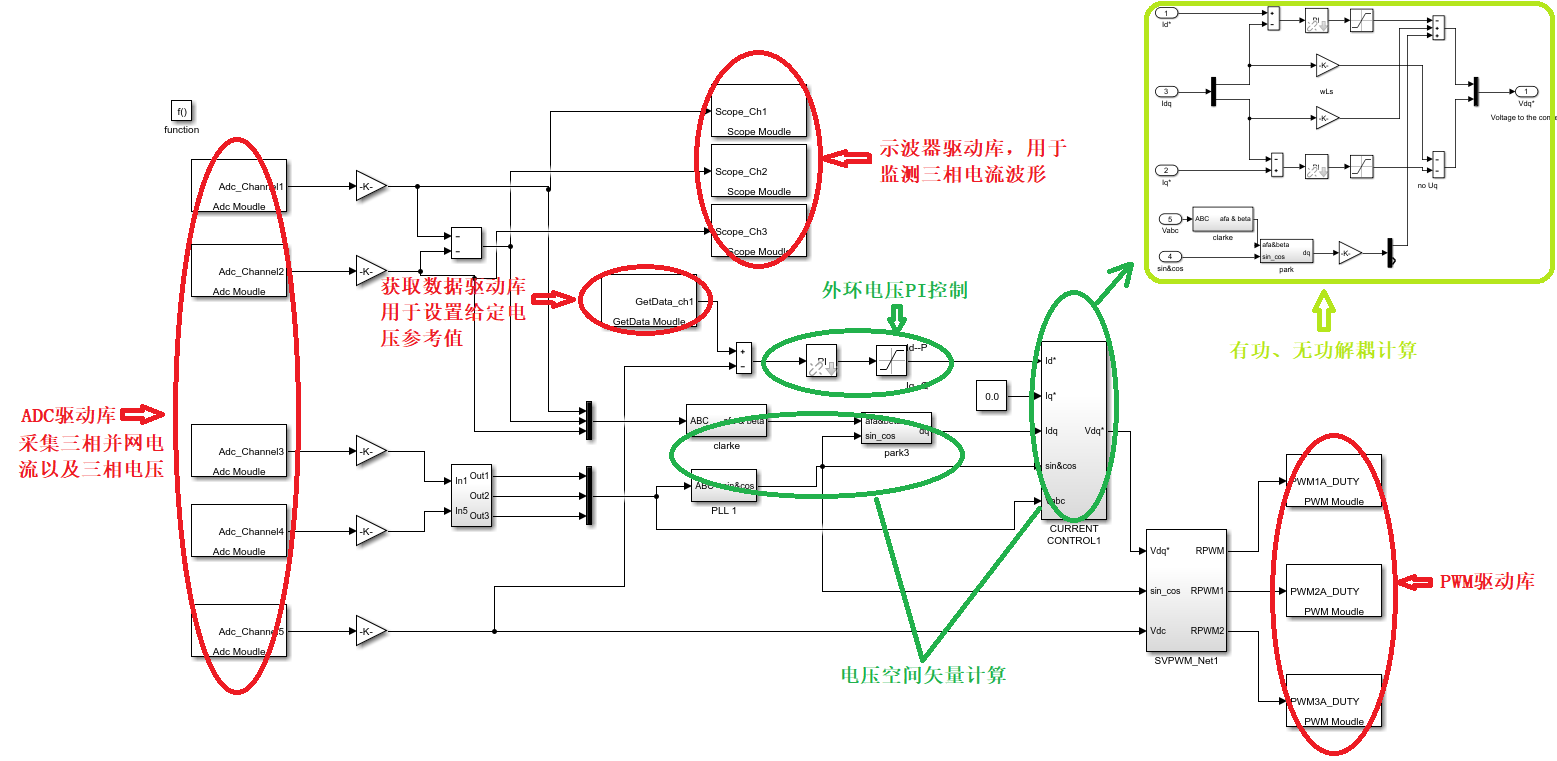
监控示意:
高精度可编程直流电源
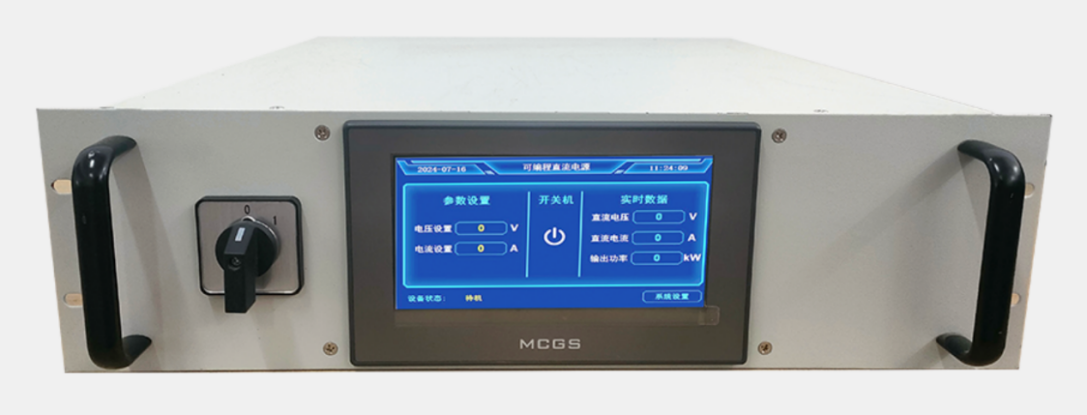
研旭YXPHD系列高压大功率可编程直流电源采用全数字控制技术,在4U机箱体积内功率可实现20kVA,输出电压可达到750V,输出电流可达到25A-50A。
研旭YXPHD系列可编程直流电源带主动式PFC,功率因素高达0.99,是采用PWM技术的高频开关式直流电源,模块化设计,采用先进的DSP数字控制技术,具有恒压、恒流、恒功率模式输出,可自动交叉变换,维持控制与保护兼顾特性,确保直流电源输出的高精度、低纹波、快速瞬态响应,且效率高达93%;产品主要定位于电子电力生产、蓄电池行业、PCB板制造行业及通讯、PLC供电、机电老化试验、自动测试系统集成、医疗器械、工业、电池充电及模拟、混合动力汽车与光伏逆变器测试研究单位、实验室对高精度直流电源的需求。
系统特性
♦ 功率容量5kW-20kW,输出电压可达50V-750V,输出电流可达25A~100A
♦ 高频隔离,带主动PFC功能,满载功率因数0.99;
♦ 最大工作效率≧95.8% 满载工作效率可达≧95.2%;
♦ 采用7寸液晶触摸显示屏;
♦ 全数位设计,输出电压、电流及功率测量显示功能;
♦ 支持输入过/欠压保护、输入过流保护;
♦ 支持输出过压,过流短路保护功能、以及过温度保护功能;

微信公众号